Unitree
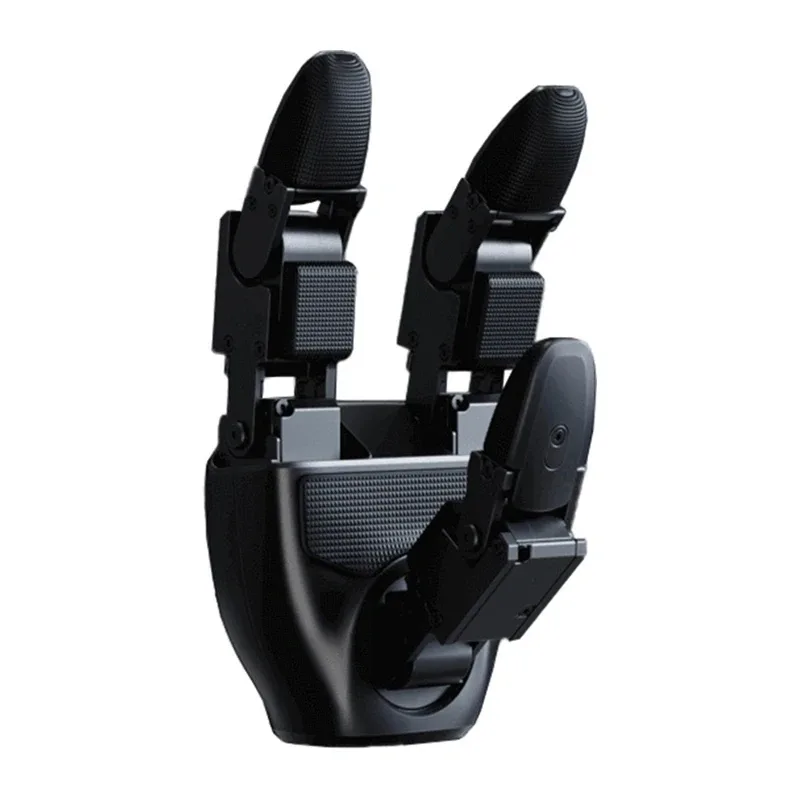
Robotic Hands UNITREE G1 Dex3-1 L+R without tactile sensors
In stock: 1 pcs
55 000,00 złgross
44 715,45 zł net
EAN: 5905156112063
65 000,00 złgross (incl. VAT)
52 845,53 zł net (+ 23% VAT)
In-store pickup (Katowice)
Usually ready for pickup in 1–2 business days
GLS courier
Ships in 1–2 business days, usually delivered in 1–2 business days
2 years of seller liability for the goods’ conformity with the contract
More details14 days to withdraw from a distance contract
More detailsThese are statutory rights — they apply to consumers and to sole traders with consumer rights.
Payment methods:
Zestaw UNITREE G1 Dex3-1 obejmuje lewą i prawą trójpalczastą dłoń robotyczną przeznaczoną do współpracy z humanoidalnym robotem UNITREE G1. Każda dłoń oferuje 7 stopni swobody, wykorzystuje 7 miniaturowych bezszczotkowych przegubów z kontrolą siły i została wyposażona w 33 czujniki nacisku rozmieszczone na dłoni, palcach oraz opuszkach. Hybrydowe sterowanie siłą i pozycją pozwala precyzyjnie kontrolować ruch i kontakt z obiektem, a powtarzalność pozycjonowania końcówki palca wynosi ±2 mm. Komunikacja z częstotliwością 1000 Hz, interfejs USB 2.0 oraz szeroki zakres informacji zwrotnych sprawiają, że Dex3-1 umożliwia zarówno wykonywanie złożonych manipulacji, jak i zbieranie szczegółowych danych dotyczących pracy dłoni i kontaktu z przedmiotem.
7 stopni swobody dla precyzyjnego ruchu
Każda dłoń Dex3-1 ma trzy ruchome palce – kciuk dysponuje 3 stopniami swobody, palec wskazujący 2, a palec środkowy kolejnymi 2. Zakres ruchu poszczególnych przegubów umożliwia wykonywanie złożonych konfiguracji chwytu – dla kciuka wynosi od -60° do 60°, od -35° do 60° oraz od 0° do 100°, natomiast przeguby palca wskazującego i środkowego pracują w zakresach od 0° do 90° oraz od 0° do 100°. Taka konstrukcja pozwala zmieniać położenie palców w wielu płaszczyznach i dopasowywać ich układ do wykonywanego zadania. Powtarzalność pozycjonowania końcówki palca na poziomie ±2 mm dodatkowo wspiera zadania wymagające konsekwentnego odtwarzania ruchów.
33 czujniki nacisku i czuły pomiar kontaktu
Wersja Dex3-1 z czujnikami dotykowymi umożliwia rejestrowanie kontaktu dłoni z obiektem w wielu punktach jednocześnie. Każda dłoń zawiera 9 matryc czujnikowych obejmujących łącznie 33 czujniki nacisku, co w zestawie lewej i prawej dłoni daje 66 elementów pomiarowych. Na obszarze dłoni znajdują się trzy matryce 2 × 2, na powierzchniach palców kolejne trzy matryce 2 × 2, a na opuszkach trzy układy 3 × 1. Zakres detekcji nacisku wynosi od 10 g do 2500 g, natomiast maksymalne obciążenie, które czujnik może wytrzymać bez uszkodzenia, to 20 kg. Sensory przekazują również dane o swojej temperaturze, a częstotliwość komunikacji 1000 Hz pozwala szybko pozyskiwać informacje potrzebne do analizy kontaktu i sterowania.
Hybrydowa kontrola siły i zaawansowane przeguby
UNITREE Dex3-1 wykorzystuje hybrydowe sterowanie siłą i pozycją, dzięki czemu kontrola nie ogranicza się wyłącznie do zadawania określonego położenia palców. Konstrukcja każdej dłoni obejmuje 6 miniaturowych bezszczotkowych przegubów kontroli siły napędzanych bezpośrednio oraz 1 przegub wykorzystujący napęd z przekładnią. Zastosowano modele F-1515-108 oraz F-1515-214, umożliwiające sterowanie momentem obrotowym, kątem, prędkością kątową, sztywnością i tłumieniem. Dla F-1515-108 idealny maksymalny moment obrotowy wynosi 0,76 Nm, a rzeczywisty 0,49 Nm zgodnie z kierunkiem prędkości obrotowej oraz 1,37 Nm przeciwnie do niego. W przypadku F-1515-214 wartości te wynoszą odpowiednio 1,498 Nm, 0,86 Nm i 3,1 Nm.
Rozbudowane dane zwrotne w czasie pracy
System udostępnia szeroki zestaw informacji dotyczących aktualnego stanu mechaniki i sensorów. Dane percepcyjne obejmują tryb przegubu, jego pozycję, prędkość, moment obrotowy i temperaturę, a także napięcie, prąd, wartość nacisku, temperaturę czujników oraz dane IMU. W sprzężeniu zwrotnym sterowania dostępne są ponadto współczynniki sztywności i tłumienia przegubu. Pozwala to dokładnie obserwować zachowanie dłoni podczas wykonywania zadania i wykorzystywać wiele parametrów jednocześnie podczas opracowywania oraz kontroli ruchu.
Komunikacja 1000 Hz i USB 2.0
Interfejs komunikacyjny dłoni wykorzystuje USB 2.0, a częstotliwość komunikacji wynosi 1000 Hz. Pełny pakiet danych ma 1234 bajty po stronie nadawczej i 1270 bajtów po stronie odbiorczej. Również częstotliwość sterowania przegubami wynosi 1000 Hz, natomiast do ich komunikacji wykorzystywany jest High Speed Unibus. Takie parametry zapewniają dostęp do dużej liczby informacji o stanie dłoni i umożliwiają częstą aktualizację parametrów sterujących podczas realizacji złożonych sekwencji ruchu.
Konstrukcja dopasowana do robota UNITREE G1
Pojedyncza dłoń waży 710 g, a jej wymiary w stanie wyprostowanym wynoszą 175 × 88 × 77 mm. Dex3-1 może współpracować z humanoidalnym robotem UNITREE G1 i umożliwia wykonywanie różnorodnych, złożonych czynności manipulacyjnych. Niewielkie wymiary mechanizmu łączą się z rozbudowanym układem ruchu, czujnikami nacisku oraz systemem sprzężenia zwrotnego, dzięki czemu w jednej konstrukcji dostępne są zarówno funkcje wykonawcze, jak i pomiarowe.
No reviews yet — be the first!
In stock: 1 pcs
55 000,00 złgross
44 715,45 zł net
In stock: 14 pcs
1550,00 złgross
1260,16 zł net
Available to order
Available to order
In stock: 7 pcs
3500,00 złgross
2845,53 zł net
In stock: 1 pcs
8000,00 złgross
6504,07 zł net
Available to order
Available to order